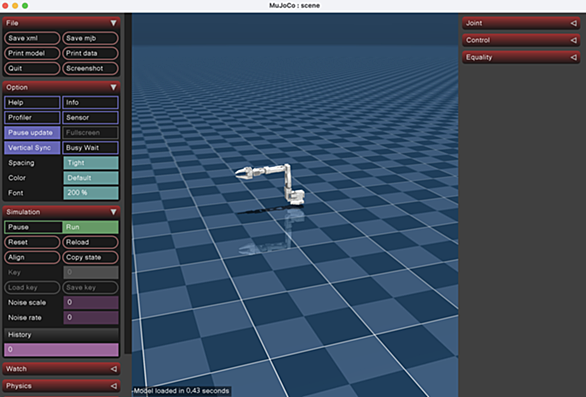
MuJoCO
このタグの解説について
この解説文は、すでに終了したサービス「はてなキーワード」内で有志のユーザーが作成・編集した内容に基づいています。その正確性や網羅性をはてなが保証するものではありません。問題のある記述を発見した場合には、お問い合わせフォームよりご連絡ください。関連ブログ
ネットで話題
もっと見る
 gigazine.net
9ブックマークMuJoCo — Advanced Physics SimulationMuJoCo is a free and open source physics engine that aims to facilitate research and development in robotics, biomechanics, graphics and animation, and other areas where fast and accurate simulation is needed. MuJoCo offers a unique combination of speed, accuracy and modeling power, yet it is not... mujoco.org
 github.com